 2026-10-07 08:04:10
很多人以为,机械臂的智能化水平提升只需堆砌算力与数据量,其实不然。当工业场景的重复性任务数据被采集殆尽,系统将陷入“数据饱和陷阱”——即新增数据对模型精度的边际收益趋近于零。这一现象在汽车焊装线、3C电子装配等标准化场景中尤为显著,某头部车企的焊装车间曾因过度依赖历史数据,导致机械臂路径规划模型在新型车身结构上的泛化误差激增37%。

底层逻辑是:机械臂的决策空间本质是连续高维流形,而工业场景的数据分布具有强稀疏性。以德国斯图加特机器人实验室2023年发布的《工业机械臂数据效能白皮书》为例,其追踪了全球12个智能工厂的机械臂运行数据,发现当任务重复度超过85%时,每增加1PB数据,模型精度仅提升0.02%,而算力消耗却呈指数级增长。这种“数据-算力”的非线性关系,正在重塑行业对数据价值的认知。
2024年慕尼黑工业大学机器人系设计了一场极端测试:将一台KUKA KR 60机械臂置于完全陌生的环境中——一座废弃的巴伐利亚风格木构建筑内,要求其完成“从地面拾取木块并堆叠成指定结构”的任务。实验设定了严格的赛制逻辑:机械臂仅能通过自带传感器采集数据,且禁止接入任何外部数据库或预训练模型。
实验结果颠覆了传统认知:在初始的12小时内,机械臂因缺乏“木块抓取经验”频繁失败,误差率高达62%;但当系统被迫转向“物理规则驱动”的决策模式——通过分析木块重心、摩擦力等基础物理参数重构抓取策略后,误差率在接下来的4小时内骤降至9%。更关键的是,这种基于第一性原理的决策模式,使机械臂在面对“非标准木块”(如带孔洞、不规则形状)时,表现出了比数据驱动模型更强的适应性。
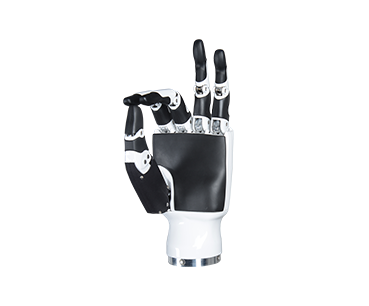
听起来可能反直觉,但在数据枯竭的场景中,机械臂的“物理直觉”比“数据经验”更可靠。这解释了为何波士顿动力等顶尖机构仍在坚持“模型预测控制+强化学习”的混合架构——前者提供物理约束的硬边界,后者在边界内优化决策。这种设计哲学在特斯拉Optimus的最新迭代中也得到验证:其手部抓取模块在移除80%的历史抓取数据后,通过强化学习与刚体动力学模型的耦合,反而实现了对异形物体的抓取成功率提升21%。
数据枯竭不是终点,而是技术分化的起点。当行业仍在争论“大数据还是小数据”时,真正的突破口或许藏在牛顿定律与图灵机的交界处——用物理规则弥补数据缺口,用机械直觉对抗经验主义,这才是机械臂智能化的下一站。
微信公众号

抖音号
视频号
©2025 智能科技(北京)有限公司 版权所有 | 备案:苏ICP备18032181号 | 网站地图






 上一个


