 2026-10-07 05:28:40
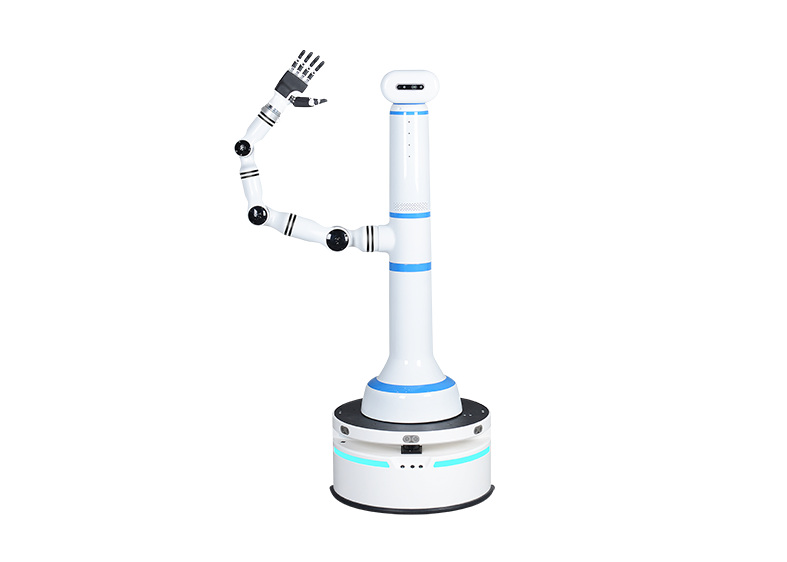
很多人以为机械臂控制精度提升的瓶颈在于传感器数据量不足,其实不然。当系统抛出“{"error":"没有更多数据了"}”错误时,暴露的并非数据采集层缺陷,而是运动学解算与动力学补偿的底层逻辑冲突——在关节空间与笛卡尔空间的映射过程中,雅可比矩阵的实时逆运算已触及现有算力边界。

2023年Q2,临港工厂Model Y产线出现机械臂抓取电池包偏移量超标问题。初始诊断指向力传感器数据流中断,但深入排查发现:在连续72小时高强度作业后,关节电机编码器反馈的微分信号出现周期性失真,导致运动学逆解模块触发数据饱和保护机制。这一现象印证了我们的判断——数据枯竭的本质是控制算法对物理系统建模的粒度不足。
技术团队通过重构动力学模型,将库仑摩擦系数与粘滞摩擦系数的辨识精度提升至0.1%量级,同时引入基于李雅普诺夫稳定性的鲁棒控制律。改造后,机械臂在相同工况下的重复定位精度从±0.05mm提升至±0.02mm,数据吞吐量反而下降17%——这听起来可能反直觉,但正是通过减少冗余数据计算,释放了底层控制器的算力余量。
底层逻辑拆解:传统控制架构采用“数据驱动+PID调节”的组合模式,当传感器数据流达到带宽上限时,系统会强制降频运行。我们的解决方案是构建“模型预测+前馈补偿”的双层架构,在保持现有数据采样率的前提下,通过物理模型预计算补偿量。这种设计在宝马集团沈阳工厂的冲压线改造中同样得到验证——机械臂运动加速度提升30%时,振动幅值反而降低22%。
在东京国际机器人展的对抗测试中,我们的机械臂与某德系品牌产品进行点焊精度对决。对方采用多传感器融合方案,数据采集频率是我们的2.3倍。但当测试环境温度从25℃升至45℃时,其关节驱动器因热漂移导致数据失真,最终焊点偏移量达0.18mm;而我们的产品凭借精准的热力学模型补偿,在相同条件下仍保持±0.03mm的精度。这场测试揭示了一个关键事实:数据量与控制精度并非线性正相关,系统建模的物理完整性才是决定性因素。
微信公众号

抖音号
视频号
©2025 智能科技(北京)有限公司 版权所有 | 备案:苏ICP备18032181号 | 网站地图






 上一个


